机械臂是入门机器人控制的一个很好的切入对象:它比四足机器人简单,又比小车复杂。机械臂控制涉及刚体变换、动力学解算、运动规划等基础概念,能够为今后更复杂机器人构形的研发打好基础,同时机械臂本身也是具身智能的重要载体。
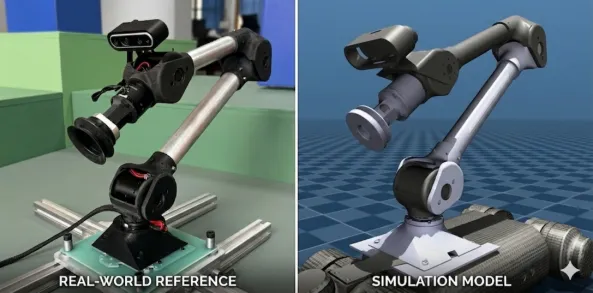 机械臂概览
配套视频:【机械臂第二期】
本章用于串联接下来学习中所有可能涉及到的概念。
自由度(Degree of Freedom,简称 DOF)在机器人学里指一个机构独立运动的坐标数目,也就是你能独立控制的“动的方式”有多少种。一个刚体在三维空间中自由运动有 6 个自由度:
- 3 个平移:沿 X、Y、Z 轴的移动;
- 3 个旋转:绕 X、Y、Z 轴的转动。
任何刚体最多就只有 6 个自由度,这是空间本身的属性决定的。所以机械臂自由度少于 6 时,无法实现“任意位置、任意姿态”的操作。
实际工程中,很多机械臂自由度低于 6——少一个关节就意味着省一个电机、减速器、驱动器和一堆线缆,成本、重量、控制复杂度都会大幅下降。按自由度从低到高简要过一遍:
1~2 DOF
- 代表:旋转台、升降台、单轴摆臂
- 控制:极低,单个电机/气缸,开环或简单闭环位置控制
- 特点:单一维度运动,属于辅助机构,不算真正的机械臂
3~4 DOF
- 代表:SCARA(3~4 轴)、直角坐标机器人(XYZ 三轴)
- 控制:较低,运动学简单,直角坐标三轴完全解耦
- 特点:擅长平面内的搬运、点胶、贴片、装配,速度快精度高,但无法倾斜或翻转末端
5 DOF
- 代表:部分简化焊接/喷涂机器人
- 控制:中等偏低,能覆盖大部分位置和部分姿态
- 特点:缺一个姿态方向,常出现“够得到但摆不正”的尴尬,适合垂直焊接等单一姿态任务,全向操作不够用
6 DOF
- 代表:绝大多数工业六轴机器人
- 控制:中等偏高,但逆运动学有封闭解析解(数学上可求)
- 特点:3 平移 + 3 旋转,理论上可达空间任意位姿。控制算法复杂、逆运动学多解需要筛选、存在奇异点需要规避、成本高于低自由度方案
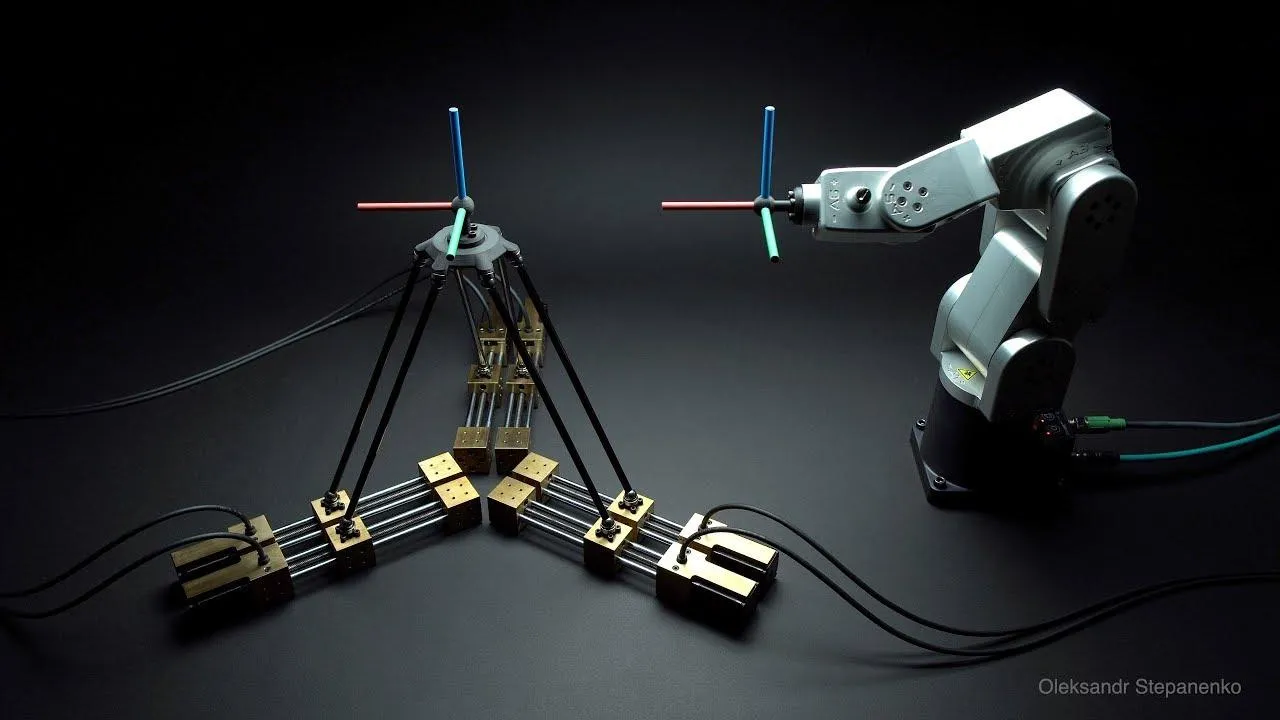 串联与并联机构对比
- 运动空间:串联的工作空间相对较大,并联机器人相对小一点。
- 末端负载力:串联机器人负载相对较小,并联机器人负载力大。
- 机械臂中一种常见设计是把远端电机放到近端,用连杆传动,从而引入并联结构。
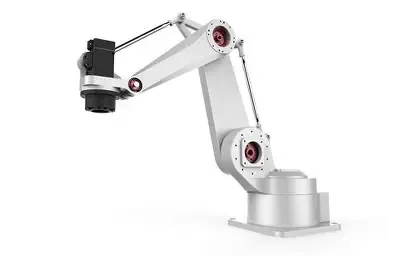 并联机构示例:远端电机经连杆传动
判断串并联,最直观的方法就看“执行机构(电机)和关节是不是长在一起”:
- 如果电机装在关节转轴处,每个关节各管各的、串成一条线 → 大概率是串联(比如六轴工业机器人)。电机一转,那一段杆就动,直观、好理解。
- 如果电机装在基座或固定位置,通过连杆、钢丝或丝杠把力传到远处的关节 → 大概率是并联(比如 Delta 蜘蛛手、Stewart 平台)。电机在底下,动的是上面的平台,中间隔了好几根杆子。
注意:这只是视觉上快速分类的经验,不是严格定义。真正区分串并联要看运动链是开环还是闭环。
对于串联:逆运动学算出来的直接就是每个关节的目标角度(θ₁~θ₆),电机装在关节上,所以这个角度就是发给电机的目标值,中间不需要再做别的变换(减速比是传动层面的换算,不算运动学变换)。
对于并联:逆运动学算出来的是每条腿的目标长度(或每根驱动杆的伸缩量),而电机装在基座上,通过连杆带动腿伸缩。算完腿长之后,还需要根据具体的机械传动几何关系,把腿长换算成电机要转的角度,才能发给驱动器。
本篇主要讲解串联机械臂构型。
这部分内容比较干,但十分重要,尤其是齐次变换矩阵,建议结合其他资料深入理解。
机械臂工作空间为三维欧式空间,常用三种坐标系描述点的位置,不同坐标系适配不同运动场景。
笛卡尔坐标系(直角坐标系)——机械臂最核心、默认坐标系。
定义:以空间定点为原点,建立三组两两垂直的正交坐标轴 X、Y、Z,空间任意一点的位置由三个正交分量唯一确定。位置表达式:P(x,y,z)
柱坐标系——适配水平面旋转 + 升降运动。
定义:将笛卡尔坐标系的 X、Y 平面极坐标化,保留 Z 轴直角坐标,用「径向距离 + 旋转角度 + 高度」描述位置。位置表达式:P(ρ,θ,z)
球坐标系——适配全空间旋转运动。
定义:以原点为球心,通过「球径 + 俯仰角 + 方位角」描述空间任意点位置,完全摆脱直角约束。位置表达式:P(r,θ,φ)
旋转矩阵(坐标旋转矩阵)——底层数学核心。
定义:三维姿态可以用一个 3×3 的正交矩阵唯一描述,是机器人运动学的底层计算载体,所有姿态形式最终都会转为旋转矩阵计算。
物理本质(通俗理解):旋转矩阵的三列,分别是刚体自身 X、Y、Z 轴在世界参考坐标系下的单位投影向量。
R=xxxyxzyxyyyzzxzyzz
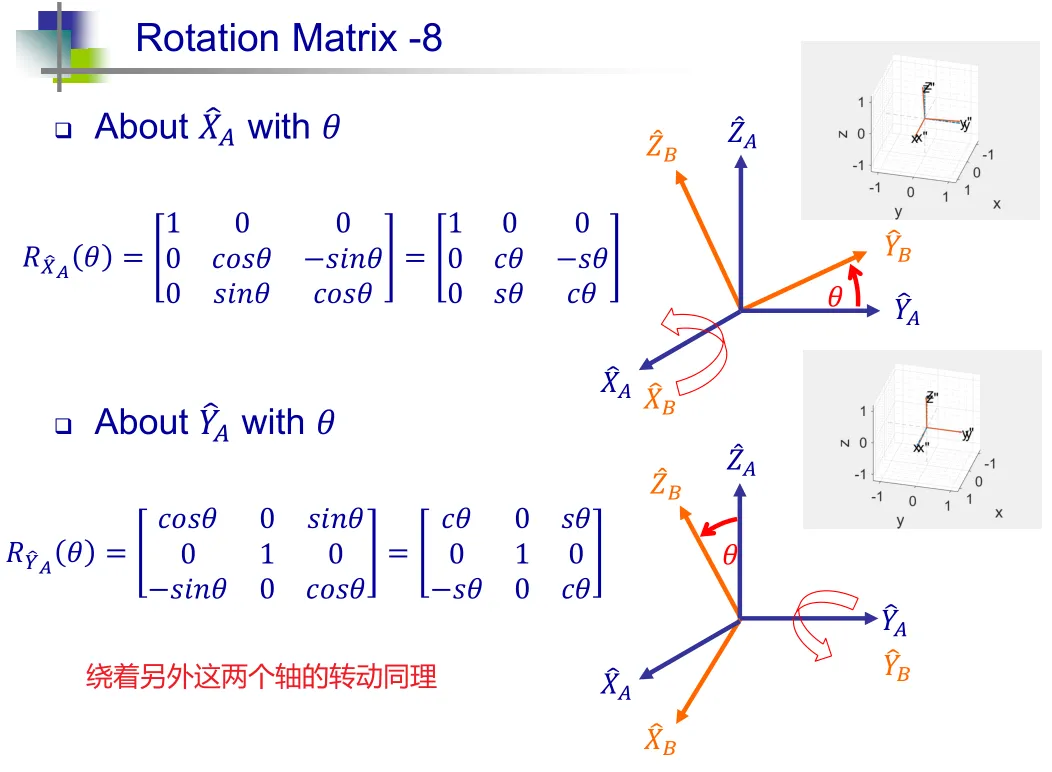 绕 X、Y 轴旋转的旋转矩阵示意
欧拉角——人工交互最直观的姿态描述。
定义:将三维空间任意复杂旋转拆解为三次绕轴的基础旋转,用三个角度参数描述姿态,是人类最容易理解的姿态表达。机械臂、ROS、工业示教器统一采用 Z-Y-X 欧拉角(RPY),顺序绝对不能乱:
- Yaw 偏航(ψ):绕自身 Z 轴旋转(水平左右摆头)
- Pitch 俯仰(θ):绕自身 Y 轴旋转(上下抬头低头)
- Roll 横滚(φ):绕自身 X 轴旋转(左右翻滚)
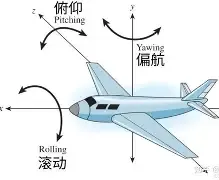 飞机姿态中的俯仰、偏航与滚动示意
注:上图为飞机姿态的直观示意,其坐标轴约定与机器人常用的 Z-Y-X 不同,这里仅用于理解三种转动的含义。
齐次变换矩阵
已知子坐标系 {B} 相对于父坐标系 {A}:
- RBA:B 相对于 A 的 3×3 旋转矩阵(姿态)
- pBorgA:B 坐标系原点在 A 下的位置矢量(平移)
则齐次变换矩阵 TBA(B 在 A 中的位姿)为:
TBA=[RBA0TpBorgA1]=r11r21r310r12r22r320r13r23r330pxpypz14×4
为了方便理解齐次变换矩阵这种描述方式和目的,先在二维平面举一个例子。进入之前需要先了解两个概念:
- 世界坐标系 {W}:固定不动的全局参考坐标系,类比地面,作为所有物体位姿的参照基准。
- 刚体连体坐标系(物体坐标系):固连在物体上,原点、坐标轴跟随物体一同平移、旋转;物体如何运动,坐标系就同步如何运动。本例中箱子 A 绑定连体坐标系 {A},箱子 B 绑定连体坐标系 {B}。
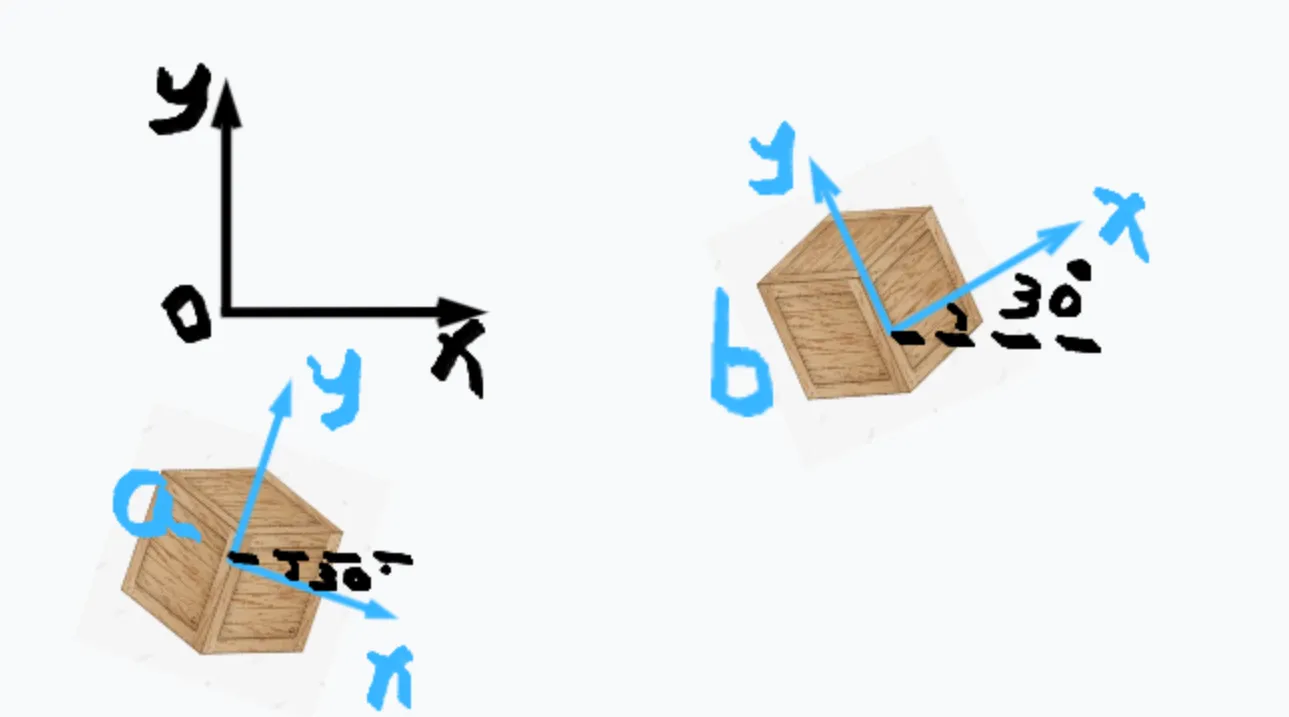 箱子 A、B 及其连体坐标系示意
- {W}:世界坐标系
- {A}:箱子 A 连体坐标系,世界原点 WpAorg=(0,−1),顺时针旋转 30∘
- {B}:箱子 B 连体坐标系,世界原点 WpBorg=(2,0),逆时针旋转 30∘
TAW:箱子 {A} 相对于世界 {W}:
TAW=cos(−30∘)sin(−30∘)0−sin(−30∘)cos(−30∘)00−11=23−210212300−11
TBW:箱子 {B} 相对于世界 {W}:
TBW=cos30∘sin30∘0−sin30∘cos30∘0201=23210−21230201
TBA:箱子 B 相对于箱子 A,即相对 {A} 逆时针旋转 60∘,再平移 (3−21, 1+23):
TBA=cos60∘sin60∘0−sin60∘cos60∘03−211+231=21230−232103−211+231
观察发现:
TBW=TAW⋅TBA
物理含义:B 相对于世界 {W} 的齐次变换,等价于先执行 B 相对于 A 的变换,再执行 A 相对于世界 {W} 的变换。
在实际应用场景下,通常是雷达/相机等传感器相对于机器人机体坐标系已知且固定,传感器获取识别目标相对于传感器的空间位姿后,通过齐次坐标变换获得目标在机体坐标系下的空间位姿。
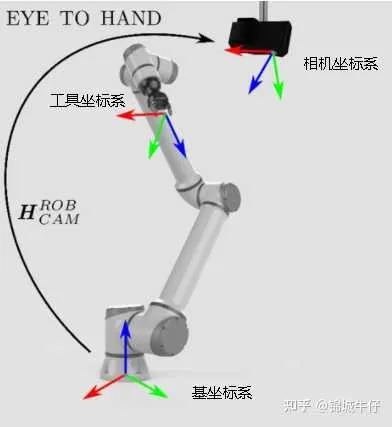 眼在手外(Eye-to-Hand)的坐标变换示意
运动学解算是关节空间和笛卡尔空间之间的桥梁,动力学解算是轨迹和力矩之间的桥梁。
可以先看这个二自由度和三自由度连杆的例子:知乎专栏,其中二连杆正逆运动学与雅可比矩阵要求掌握。
- 运动学正解:已知关节角度(广义坐标)求末端位姿。在更多自由度构型中,常用 DH 参数求解,十分容易。
- 运动学逆解:已知末端位姿求关节角度。
- 动力学逆解:给定期望轨迹(关节角度、角速度、角加速度),求解电机需要输出的关节力矩。
雅可比矩阵 J(q) 本质上是运动学概念,它建立关节空间速度 q˙ 到末端任务空间速度 v 的线性映射:
v=J(q)q˙
末端力与关节力矩的关系由雅可比矩阵的转置决定:
τext=JT(q)Fext
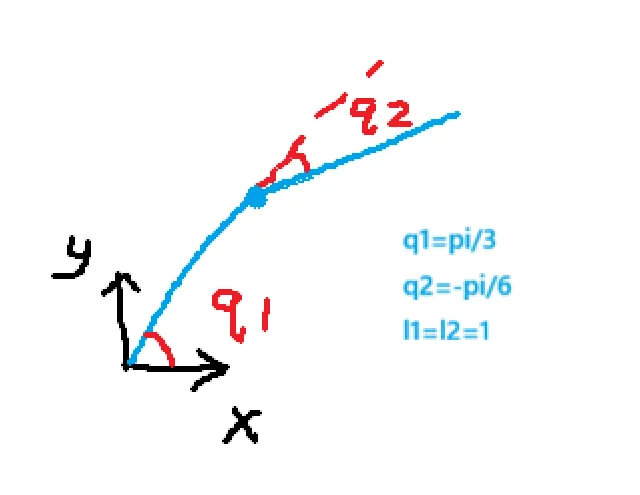 二连杆机械臂示意
把 q1、q2 带入机械臂工程背景:它们就是关节电机的转角,规定逆时针为正,初始姿态为大臂小臂均水平向右平躺。大臂电机转角 q1 即大臂与 x 正方向的夹角;由于小臂会随大臂一起转动,小臂电机转角 q2 是小臂相对大臂延长线的夹角。
设大臂小臂长均为 1,q1 和 q2 的角速度均为 1 rad/s,求末端速度。
雅可比矩阵 J 描述关节角速度与末端线速度之间的映射关系,对正运动学方程求偏导可得:
J=[∂q1∂x∂q1∂y∂q2∂x∂q2∂y]=[−l1sin(q1)−l2sin(q1+q2)l1cos(q1)+l2cos(q1+q2)−l2sin(q1+q2)l2cos(q1+q2)]
代入当前状态的值(q1=π/3, q2=π/6):
J=[−sin(3π)−sin(6π)cos(3π)+cos(6π)−sin(6π)cos(6π)]=[−21+321+3−2123]
两个关节的角速度分别为 q˙1=1 rad/s、q˙2=1 rad/s,末端速度计算如下:
[x˙y˙]=J[q˙1q˙2]=[−21+321+3−2123][11]
x˙=−21+3−21=−22+3,y˙=21+3+23=21+23
即在该假设角速度下,末端在 x 轴和 y 轴方向上的线速度分别为 −22+3 和 21+23(单位/s)。
掌握运动学解算后,我们已经能回答“该往哪去”,但“如何过去”还没解决,于是引入规划。先重新认识两个空间:
- 笛卡尔空间:以三维空间中的位置(XYZ)和姿态(RPY/欧拉角/四元数)描述末端执行器在空间中的位姿。
- 关节空间:以各关节变量(角度 θ 或位移 d)作为独立坐标描述机械臂的位形。
机械臂的运动规划也相应分为笛卡尔空间规划和关节空间规划:
| 方面 | 笛卡尔空间规划 | 关节空间规划 |
|---|
| 规划对象 | 末端位姿 X(t)、速度 X˙(t)、加速度 X¨(t) | 关节变量 q(t)、速度 q˙(t)、加速度 q¨(t) |
| 约束条件 | 末端轨迹的几何形状(直线、圆弧等) | 各关节的角速度/角加速度/力矩限幅 |
| 执行流程 | 规划 → 逆运动学 → 关节空间指令 | 规划 → 直接发送关节指令 |
| 特点 | 路径可控,但计算量大、存在奇异 | 计算高效、无奇异,但末端路径不可预测 |
常用的规划算法有梯形、S 形、多项式插值和 path blending 等。如果对轨迹没有要求,通常用关节空间规划即可;如果需要避障,可用 path blending 引入插值点微调。
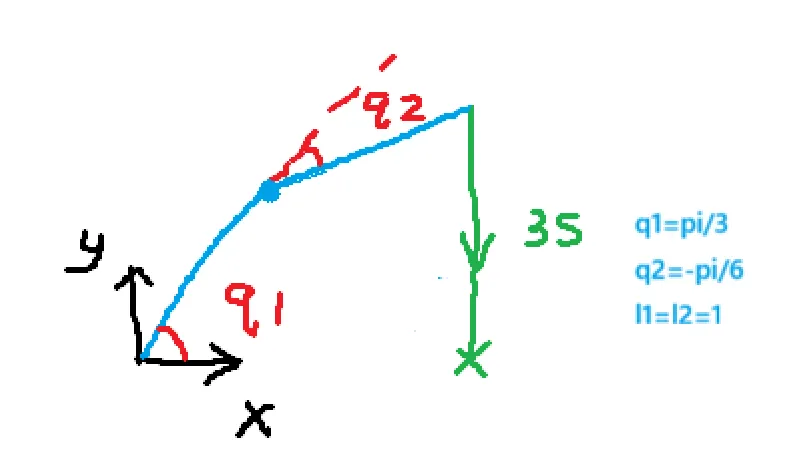 笛卡尔空间直线插值示意
首先确定轨迹起点 P0 和终点 Pf:
- 初始位置 P0:通过前向运动学求得(如前文计算)
x0=21+3,y0=21+3
xf=21+3,yf=0
- 运动时间:T=3 s
在笛卡尔空间中规划直线路径需要建立参数化方程。引入一个标量插值函数 s(t),要求其在 t=0 时为 0,在 t=T 时为 1。末端位置随时间变化表示为:
P(t)=P0+s(t)⋅(Pf−P0)
代入本例坐标:
x(t)=x0=21+3(X 方向保持恒定)
y(t)=y0+s(t)⋅(0−y0)=21+3⋅(1−s(t))
为保证机器人起步和停止时平稳(无冲击),不能让 s(t) 呈简单线性变化,采用三次多项式插值:
s(t)=a0+a1t+a2t2+a3t3
代入边界条件:位置约束 s(0)=0, s(3)=1;速度约束 s˙(0)=0, s˙(3)=0。解得插值函数:
s(t)=T23t2−T32t3=31t2−272t3(0≤t≤3)
此时就得到了末端执行器在任意时刻 t 的精确笛卡尔坐标 (x(t),y(t))。
由于伺服电机只能接受关节角度指令,需要将笛卡尔轨迹转换为关节空间轨迹。控制器以一定采样周期 Δt(例如 10ms)对时间 t 离散化,在每个控制周期 k:
- 计算当前时刻的末端期望位置:xk=x(kΔt), yk=y(kΔt)。
- 调用逆运动学算法求解对应的关节角度 q1(k) 和 q2(k)。
利用余弦定理计算本例的 q2k:
q2k=−arccos(2l1l2xk2+yk2−l12−l22)
注:这里保持取负号以维持肘部向下的“右解”构型,避免在运动中发生构型跳变。
计算 q1k:
q1k=atan2(yk,xk)−atan2(l2sin(q2k), l1+l2cos(q2k))
在高级控制中,除了下发位置指令,通常还需要下发速度前馈指令以减小跟踪误差。笛卡尔空间的期望线速度通过对 P(t) 求导获得:
x˙(t)=0
y˙(t)=−y0⋅s˙(t)=−y0⋅(32t−92t2)
通过雅可比矩阵的逆矩阵 J−1,可以实时求出期望的关节角速度:
[q˙1(t)q˙2(t)]=J−1[x˙(t)y˙(t)]
这部分与硬件强相关:关节电机有位置模式、速度模式和 MIT(力矩)模式;采用六步换向的无刷电机、舵机和一些简单直流电机的控制方式也各不相同。
以关节电机为例,假设电机工作在理想力矩源模式下——把电机等效为一个理想力矩输出器:输入期望电流(或期望转矩),输出对应电磁转矩,无延迟、无饱和、无摩擦。速度模式和位置模式均是在此基础上加入角度反馈进行 PID 封装得到。达妙电机控制模式原理如下。
力矩模式:
τref=Kp(pdes−θm)+Kd(vdes−θ˙m)+tff
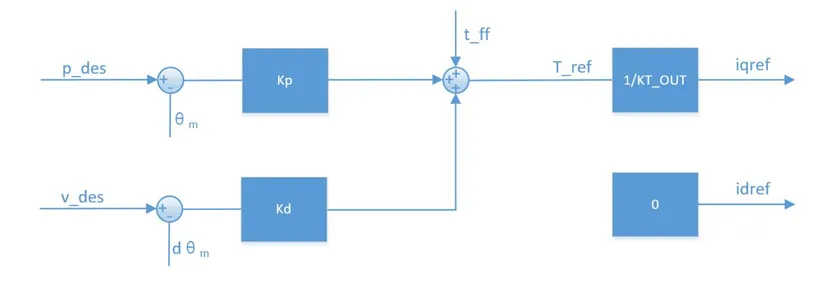 达妙电机力矩模式原理图
位置模式:
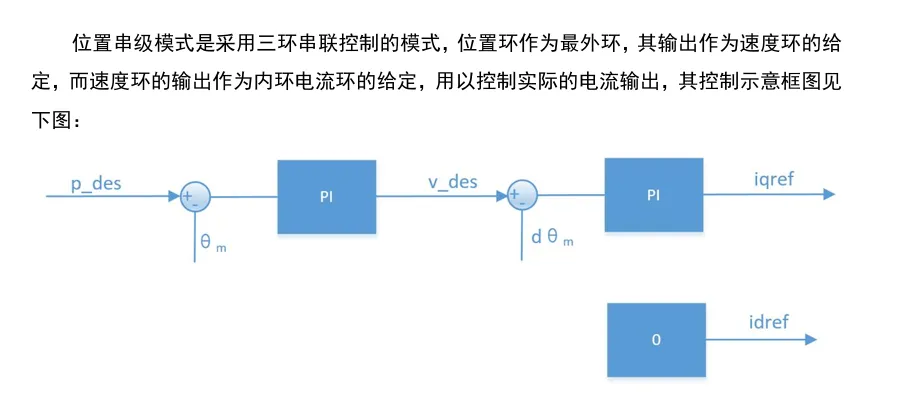 达妙电机位置模式原理图
速度模式:
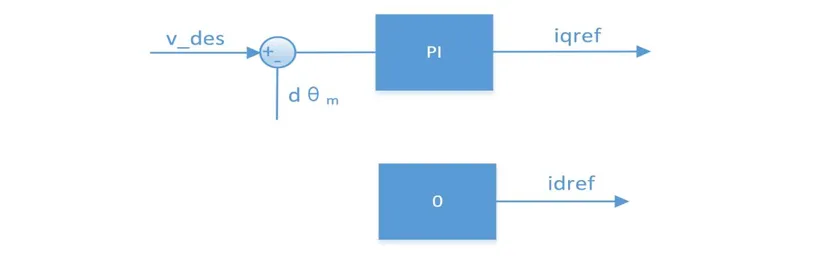 达妙电机速度模式原理图
位置模式与速度模式在此基础上分别加入位置/速度环。一个最显著的区别是:力矩模式没有积分环节——它不追求控制的绝对精度,控制误差取决于动力学模型的误差,但可以实现更丝滑的控制效果。
建立一个好的动力学模型非常困难,位置模式足以应付比赛中的绝大多数应用场景。动力学建模并非本文重点,以后有机会可单独成文。
